开放接口
四类接口,按场景选用
业务平台对接用 HTTP API 与 WebSocket,音视频用 WebRTC,算法与科研开发用 ROS 2。
HTTP API任务与设备
下发任务、查询状态、读取地图与点位
典型场景:调度系统下发巡检任务
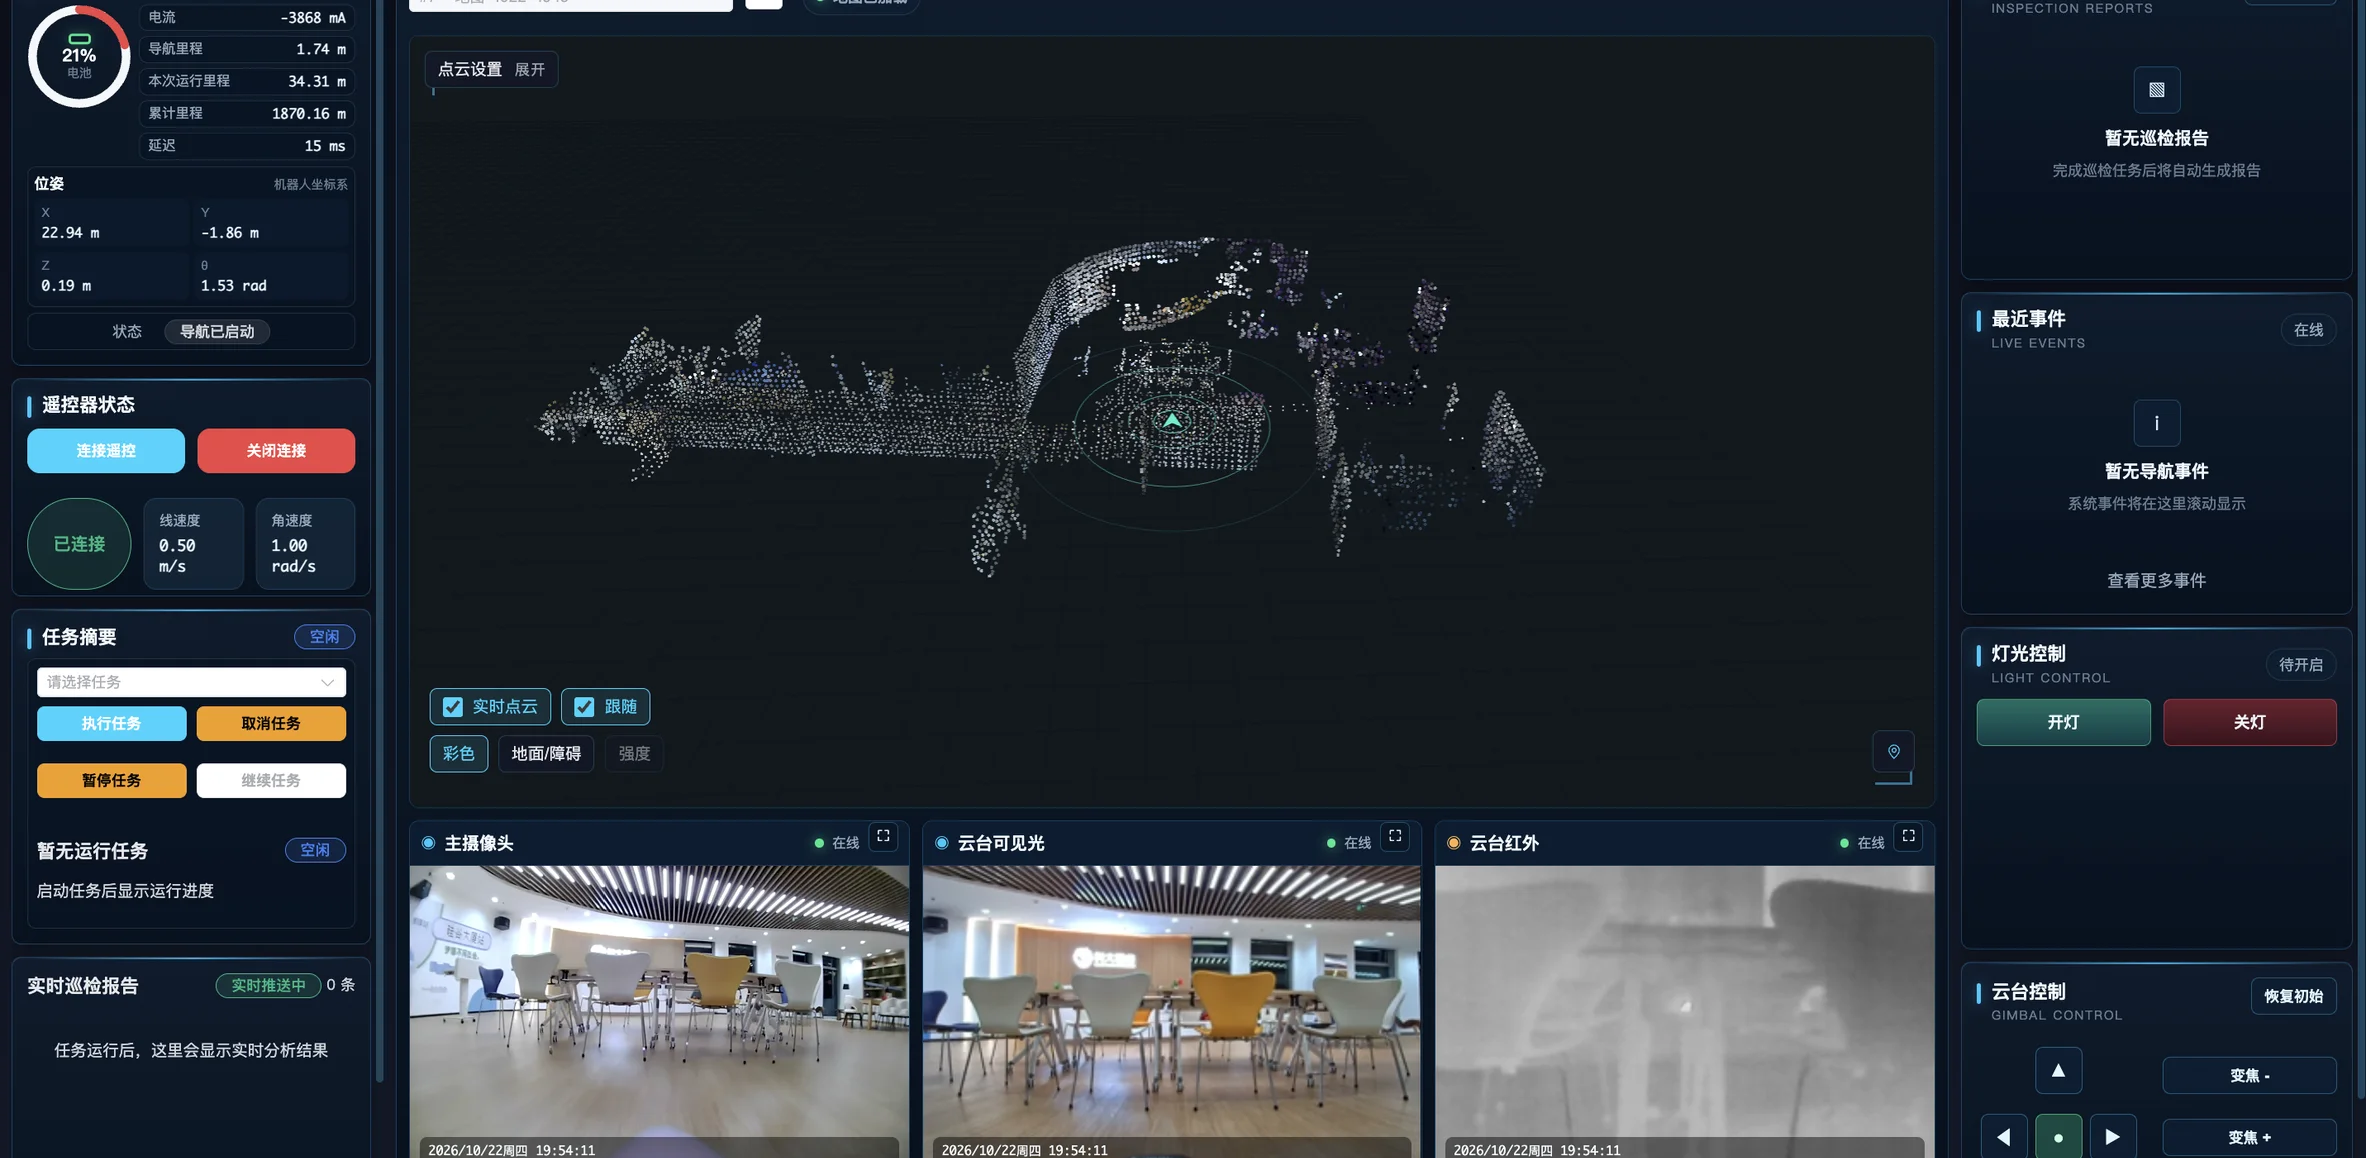
WEBSOCKET实时状态
订阅位置、电量、告警与任务进度
典型场景:业务大屏实时显示设备状态
WEBRTC音视频
低延迟视频回传与双向对讲
典型场景:安防平台远程查看与喊话
ROS 2底层开发
话题与服务直连,适合算法与科研开发
典型场景:开发与验证导航、感知算法
您的业务应用APPLICATION
调度、工单、安防、教学平台
开放接口HTTP · WS · WEBRTC · ROS 2
任务、状态、音视频与底层话题
FMindOSOPERATING SYSTEM
导航、任务、感知、远程与设备管理
智枢控制器G2 / G2-MINI
端侧算力与标准化硬件接口
机器人本体ROBOT
四足、轮足、轮式与人形
接入方式
拿到设备后,四步开始开发
接口文档与 SDK 本期通过联系获取,我们会同时安排技术对接。
获取设备
采购控制器、标准套件或整机,FMindOS 随设备预装
申请文档
联系我们获取接口文档、SDK 与访问凭证
连接调试
开发电脑与控制器接入同一网络,按文档调用接口
集成业务
接入调度、工单、安防或教学平台,联调后上线
示例代码
查询状态、订阅话题
# 接口路径、端口与鉴权方式以 FMindOS 接口文档为准
curl -s "http://<控制器地址>:<端口>/<状态接口路径>" \
-H "Authorization: Bearer <访问令牌>"# 列出 FMindOS 发布的话题
ros2 topic list
# 订阅定位话题,话题名以接口文档为准
ros2 topic echo /<定位话题>待提供完整示例代码由研发提供并核对后发布,上方为调用形式示意。
FAQ
开发者常见问题
接口文档和 SDK 怎么获取?
本期通过联系获取。请提交申请,说明设备型号与开发方向,我们会发送文档并安排技术对接。
用什么语言开发?
HTTP API、WebSocket 与 WebRTC 与开发语言无关,常用语言都可以调用。ROS 2 接口可使用 ROS 2 官方的 C++ 与 Python 客户端库。
只买 G2-Mini,能用这些接口吗?
G2-Mini 通过以太网 API 输出定位导航能力,可用的接口范围以G2-Mini 规格书为准。
高校可以合作吗?
可以。我们支持课程教学与课题研究,可从 1 台试用开始。请联系我们,说明课程方向与学生人数。